So orientieren sich Poolroboter im Becken
So orientieren sich Poolroboter im Becken
Ein Poolroboter fährt eine Bahn ab, wendet vor einem Hindernis und setzt seine Arbeit an anderer Stelle fort. Was selbstverständlich aussieht, verlangt laufend neue Entscheidungen und eine ausgeklügelte Technik. Das Gerät muss schließlich seine Position einschätzen, die Umgebung erfassen und bestimmen, welche Flächen noch bearbeitet werden sollen.
Im Pool verändern sich die Bedingungen zusätzlich auch noch immer wieder. Auf dem Beckenboden können Gegenstände den Weg versperren, außerdem beeinflussen Beckenform und Einbauten die Bewegung. Wie gut ein Roboter damit zurechtkommt, hängt vom Zusammenspiel seiner Sensoren und der Navigationssoftware ab.
Orientierung beginnt mit Messwerten
Bevor ein Roboter einen Weg planen kann, braucht er Informationen über seine Umgebung und seine eigene Bewegung. Bewegungssensoren erfassen beispielsweise Drehungen und Neigungen des Gehäuses. Weitere Sensoren messen Abstände oder erkennen markante Strukturen in der unmittelbaren Umgebung. Die Software führt diese Messwerte zusammen und schätzt darauf basierend, wo sich das Gerät gerade befindet.
Diese Positionsschätzung wird während des Vorgangs immer wieder aktualisiert. Das ist wichtig, weil Räder oder Raupenketten durchrutschen können und Messungen grundsätzlich nicht 100 Prozent genau sind. Je nach Ausstattung helfen zusätzliche Umgebungsdaten dabei, Abweichungen zu korrigieren.
Dabei lohnt sich eine genaue Unterscheidung: Ein Roboter kann geordnete Bahnen fahren, selbst eine Umgebungskarte erstellen oder auf dieser Karte einzelne Arbeitsbereiche verwalten. Diese Fähigkeiten gehören zwar technisch zusammen, sind aber keine austauschbaren Begriffe.
Wer sich mit smarte Poolreinigungstechnologie beschäftigt, sollte deshalb auf die konkret beschriebenen Funktionen achten. Ein systematisches Fahrmuster belegt für sich allein noch keine gespeicherte, frei bearbeitbare Poolkarte. Welche Möglichkeiten zur Verfügung stehen, hängt vom jeweiligen Modell ab.
Die folgende Übersicht zeigt typische Informationsquellen. Welche davon zum Einsatz kommen, ist geräteabhängig.
|
Sensorik |
Erfasste Information |
Bedeutung für die Navigation |
|
Trägheitssensoren |
Drehung, Beschleunigung und Lage |
Eigene Bewegung einschätzen |
|
Radencoder |
Umdrehungen der Antriebsräder |
Zurückgelegten Weg abschätzen |
|
Kamera |
Bildmerkmale und erkennbare Objekte |
Umgebung wiedererkennen |
|
Ultraschall |
Abstände zu reflektierenden Flächen |
Beispielsweise Beckenwände erkennen |
Das Zusammenführen verschiedener Messquellen nennt sich Sensorfusion.
Wie aus Messdaten eine Karte wird
Bei der Kartierung ordnet die Software erkannte Strukturen räumlich ein. Aus einzelnen Messungen entsteht nach und nach ein Modell der Umgebung. Der Roboter kann diese Karte anschließend mit aktuellen Sensordaten abgleichen, um seine Position zu überprüfen.
Ein verbreitetes Verfahren heißt SLAM. Die Abkürzung steht für „Simultaneous Localization and Mapping“, also gleichzeitige Positionsbestimmung und Kartierung. Beide Aufgaben unterstützen sich gegenseitig: Eine bessere Positionsschätzung hilft beim Kartenaufbau, während erkannte Kartenmerkmale die Orientierung verbessern. Das Fraunhofer IOSB erläutert diese Verbindung anhand seiner Verfahren für autonome mobile Roboter.
Ob eine intern genutzte Karte auch in der App erscheint oder dauerhaft gespeichert wird, ist eine Frage der Geräteausstattung.
Warum die kürzeste Route nicht immer genügt
Ein Poolroboter soll eine bestimmte Fläche bearbeiten. Dafür reicht es nicht, möglichst schnell von einem Startpunkt zu einem bestimmten Ziel zu gelangen. Die Planung muss berücksichtigen, welche Bereiche mit der Arbeitsbreite des Geräts tatsächlich erreicht werden.
Bei der sogenannten Flächenabdeckung zerlegt die Software das Einsatzgebiet beispielsweise in Teilflächen und plant dafür Fahrbahnen. Hinzu kommen Wendemanöver und Verbindungen zwischen den Abschnitten. Hindernisse können erfordern, dass eine Route während des Reinigungsvorgangs angepasst wird.
Eine leichte Überlappung benachbarter Bahnen kann sinnvoll sein, damit zwischendrin keine schmalen Streifen unbearbeitet bleiben. Viele unnötige Wiederholungen kosten dagegen Zeit und Akkuladung. Entscheidend ist deshalb eine zur Geometrie passende Abdeckung.
Wie mehrere Reinigungszonen entstehen
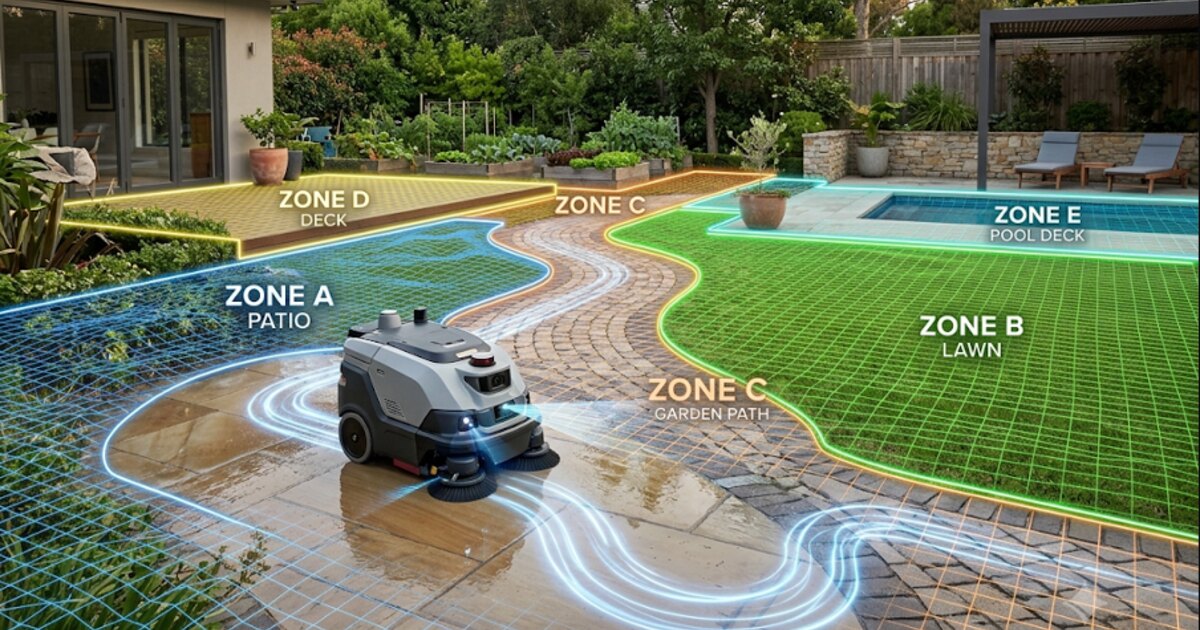
Multi-Zone-Mapping verbindet die Umgebungskarte mit einer Einteilung in Arbeitsbereiche. Je nach System werden diese Bereiche automatisch gebildet oder durch den Nutzer festgelegt. Unterstützt die Software entsprechende Einstellungen, lassen sich einzelne Zonen auswählen und unterschiedlich behandeln.
Ein denkbares Beispiel ist eine zusammenhängende Fläche im Pool mit einem offenen Hauptbereich und einer verwinkelten Nische. Für beide Abschnitte können unterschiedliche Fahrtrichtungen sinnvoll sein. Eine stärker verschmutzte Zone muss unter Umständen außerdem häufiger bearbeitet werden, sofern das Gerät diese Vorgabe unterstützt. Wie Sie den passenden Poolroboter finden, zeigt der Beitrag zu Poolrobotern für Einsteiger.
Die Karte muss dabei auch die Übergänge zwischen den Zonen abbilden. Eine Verbindung kann geometrisch vorhanden und für das Gerät trotzdem zu schmal sein. Die Planung muss deshalb seine Abmessungen und Bewegungsmöglichkeiten berücksichtigen. Eine Zone hinter einer unüberwindbaren Stufe wird dadurch, dass sie auf dem Bildschirm eingezeichnet wird, trotzdem nicht erreichbar. Bleibt ein Bereich regelmäßig unbearbeitet, sollten Sie daher auch die tatsächliche Zugänglichkeit prüfen.
Sperrzonen ergänzen solche Karten um Bereiche, die der Roboter meiden soll. Die Software muss diese Vorgaben sowohl bei der Routenplanung als auch während der Bewegung berücksichtigen.
Mehrere Zonen innerhalb einer Karte sind außerdem von mehreren getrennten Einsatzorten zu unterscheiden. Zwei voneinander getrennte Pools erfordern beispielsweise ein Umsetzen des Geräts. Ob dafür unterschiedliche Karten gespeichert werden können, muss ausdrücklich aus den Herstellerangaben hervorgehen.
Unter Wasser gelten besondere Bedingungen
An Land können Satellitensignale bei der Positionsbestimmung helfen. Unter Wasser steht GPS dafür nicht zur Verfügung. Poolroboter benötigen deshalb andere Informationsquellen, beispielsweise Bewegungssensoren und, je nach Modell, Ultraschall zur Erfassung des Beckens.
Auch optische Verfahren haben Grenzen. Wechselnde Lichtverhältnisse oder verdeckte Sensoren können die Erfassung erschweren. Im Pool kommen unterschiedliche Beckenoberflächen und fehlender Halt hinzu. Eine zuverlässige Navigation muss solche Unsicherheiten berücksichtigen und geeignete Messwerte miteinander kombinieren.
Woran sich gute Navigation im Alltag zeigt
Achten Sie auf wiederholt ausgelassene Stellen, häufiges Festfahren und unnötige Mehrfachfahrten. Prüfen Sie außerdem, welche Kartenfunktionen tatsächlich unterstützt werden und ob Einstellungen nach einem Neustart erhalten bleiben.
Bei Pools spielen zusätzlich die zugelassene Beckenform, Wände und vorhandene Stufen eine Rolle. Beobachten Sie die ersten Durchgänge und kontrollieren Sie anschließend das Reinigungsergebnis. Eine überzeugende Kartenansicht allein zeigt noch nicht, ob auch wirklich jede erreichbare Stelle sauber geworden ist.